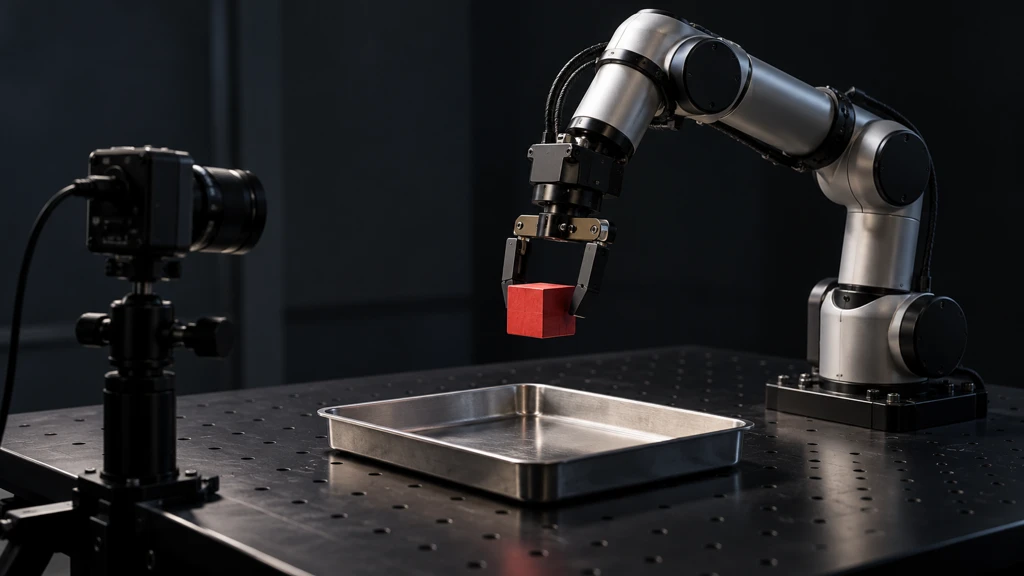
RoboJev-27B je model s veřejnými vahami, který z popisu úkolu a snímků videa odhaduje, zda robot práci dokončil. Vydaná varianta používá deset rovnoměrně vybraných snímků z hlavní kamery a případně závěrečné záběry dalších kamer. Tvůrce zveřejnil váhy, měření i ukázkové nástroje pro hodnocení dat LeRobot. Na 268 testovacích pokusech SO-101 uvádí vyváženou přesnost 95,2 procenta a přibližně čtvrt sekundy na odpověď při použití H100. Výsledky nejsou univerzální zárukou: srovnávané modely nedostaly vždy stejný počet snímků a na záběrech z neznámých laboratoří nebyl RoboJev nejlepší ve všech metrikách. Krátký děj mezi snímky může přehlédnout a nemá sloužit jako bezpečnostní pojistka robota.